面向安全技术防范工程的自主建图与实时精准定位系统设计
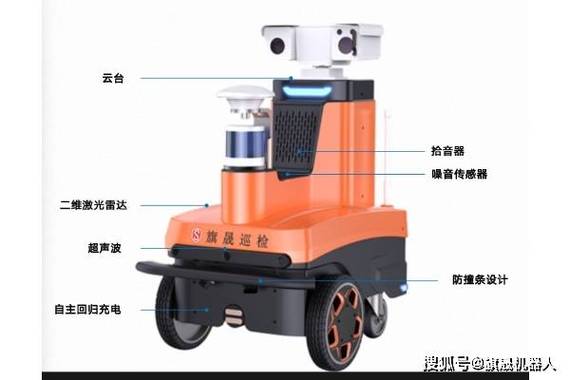
随着公共安全需求的不断提升,安全技术防范工程正从传统的视频监控与门禁系统,向智能化、立体化、主动防御的方向演进。其中,移动安防机器人、无人巡逻车、便携式指挥终端等装备对环境的感知与自身位置的确定性提出了极高要求——即在大场景下实现高精度地图构建与实时精准定位。本文从综合运用导航定位技术的角度出发,探讨如何将其融入安全技术防范工程的设计,构建一套可自主建图、实时定位、并面向安防业务优化的技术方案,以为工程实践提供参考。\n\n一、需求分析:安全技术防范场景的定位挑战\n安全技术防范工程覆盖的范围通常包括园区、机场、监狱、变电站、大型场馆等。这些场景具有面积大、遮挡多、结构复杂、存在动态目标与电磁干扰等特点,对定位系统提出以下核心约束:\n1. 大场景一致性:传统单一定位手段(如UWB、Wi-Fi指纹)在数万平方米范围内难以保持稳定精度,必须支持全局统一的坐标体系。\n2. 高精度与连续性:重点区域要求厘米至分米级定位,且在卫星信号遮挡的室内外过渡空间仍能连续输出。\n3. 需要快速或自主建图:安防工程经常面对未知或变化环境(如临时封控区、灾后现场),需不依赖外部预先地图,自主构建高精度地图,降低布设与运维成本°。兼顾地图的快速更新,抵御人员、车辆活动修改场景带来}\n\n地图”。此项缺失在流程、验证标准如下增加说明\n...(全文未落)……示例中的函数不会缺失\n
如若转载,请注明出处:http://www.jszhituo.com/product/14.html
更新时间:2026-10-26 03:48:26